
技術創新
史丹佛觸覺機器人權威開講:協作式遠端操作如何重塑醫療未來
史丹佛大學工程學講座教授 Allison Okamura 於 Robot Talk Podcast 第161集分享其在觸覺互動、遠端操作、醫療機器人與軟體機器人領域的研究成果。Okamura 現任機械工程研究所課程主任、Wu Tsai 神經科學研究院副院長與史丹佛機器人中心創始執行委員,其研究重點聚焦於如何透過觸覺回饋技術強化人機協作的安全性與效能,特別在遠距手術與復健應用中的創新突破。
3 個月前
來源:RoboHub
主題
技術創新 相關的無人機與低空經濟報導
史丹佛大學工程學講座教授 Allison Okamura 於 Robot Talk Podcast 第161集分享其在觸覺互動、遠端操作、醫療機器人與軟體機器人領域的研究成果。Okamura 現任機械工程研究所課程主任、Wu Tsai 神經科學研究院副院長與史丹佛機器人中心創始執行委員,其研究重點聚焦於如何透過觸覺回饋技術強化人機協作的安全性與效能,特別在遠距手術與復健應用中的創新突破。
來源:RoboHub
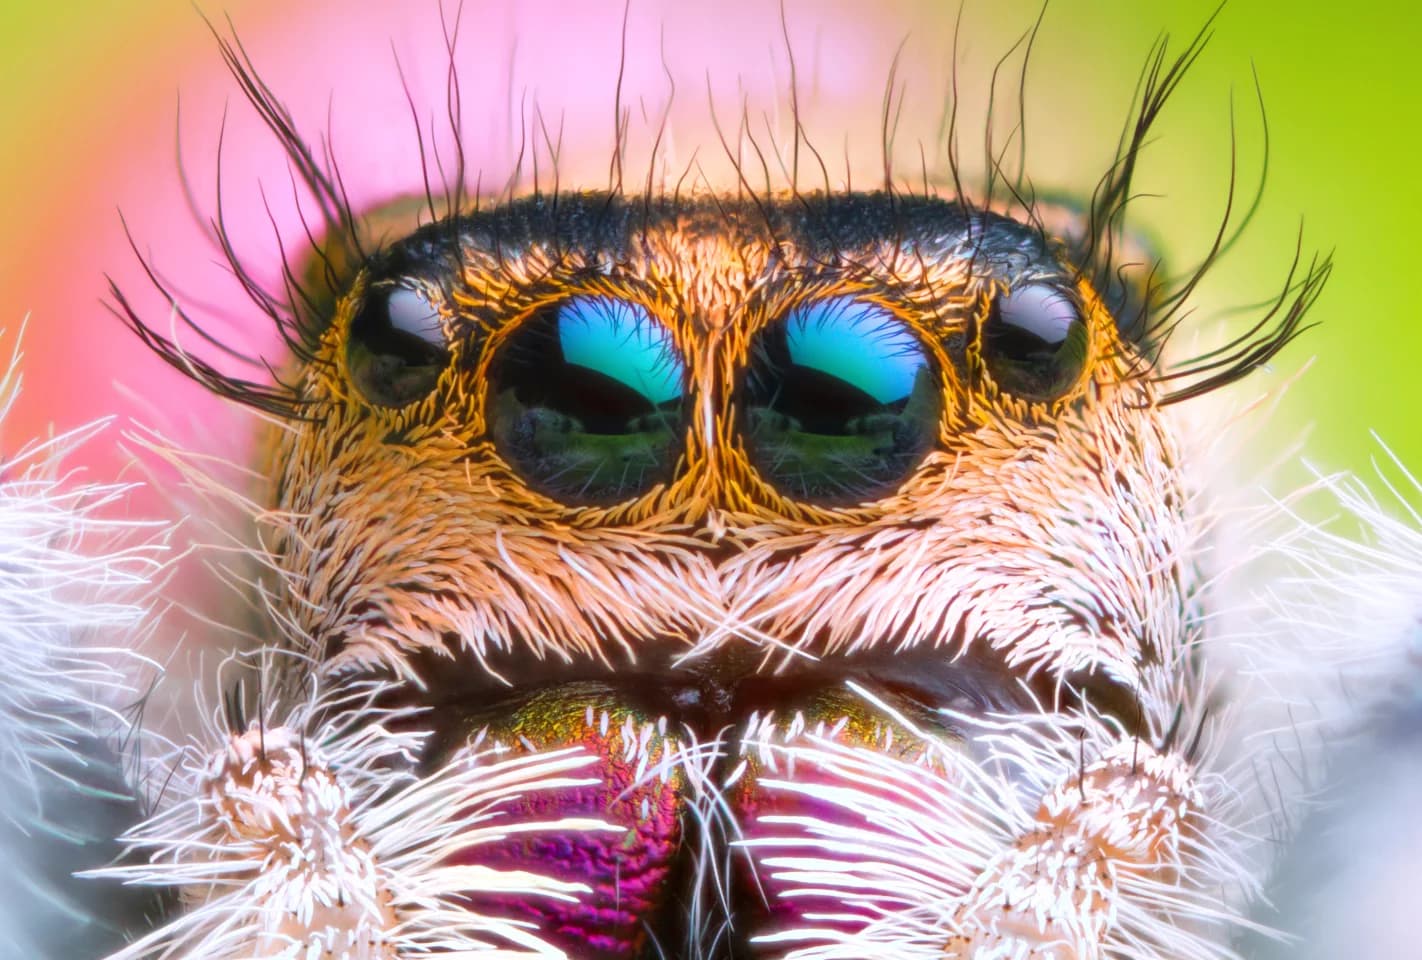
美國西北大學研究人員受跳蛛複眼啟發,開發出一款革命性的低功耗3D深度感測相機,耗電量甚至低於家用夜燈。跳蛛具備多對功能各異的眼睛,能在低能耗下精準判斷距離與深度,研究團隊成功模仿此生物結構設計新型光學感測架構。該技術未來可整合至無人機(延長飛行時間、強化障礙物偵測)、機器人、穿戴裝置、輔助設備等電池供電產品,代表仿生學在影像感測領域的重要進展。
來源:New Atlas

洛克希德·馬丁Skunk Works與Divergent合作,在不到12個月內將數位概念化為全尺寸無人機實體原型「Replicator」。這款2.7公尺(9英尺)平台採用Divergent自適應生產系統(DAPS)積層製造技術,整合工程設計、結構分析、製造與品質驗證,大幅縮短開發週期,跳過傳統工廠生產流程。
來源:UAS Vision

人形機器人已不再是科幻小說的情節,它們能夠承擔具挑戰性的任務,未來有潛力在工業、服務業及家庭中扮演重要角色。德國弗里德里希-亞歷山大大學(FAU)的研究人員正積極開發類人機器人的軟硬體,製造自動化與生產系統講座的Dr. Sebastian Reitelshöfer就此接受專訪,說明人形機器人未來如何協助人類。
來源:Tech Xplore Robotics

Shapeways 提供先進的 3D 列印與數位製造服務,能快速生產適用於無人系統的複雜、輕量化及客製化零組件。從原型開發到量產,Shapeways 支援無人機製造商、機器人開發商及自主技術企業,以可擴展的積層製造方案加速創新與產品開發。
來源:Instagram @unmannedsystemstechnology
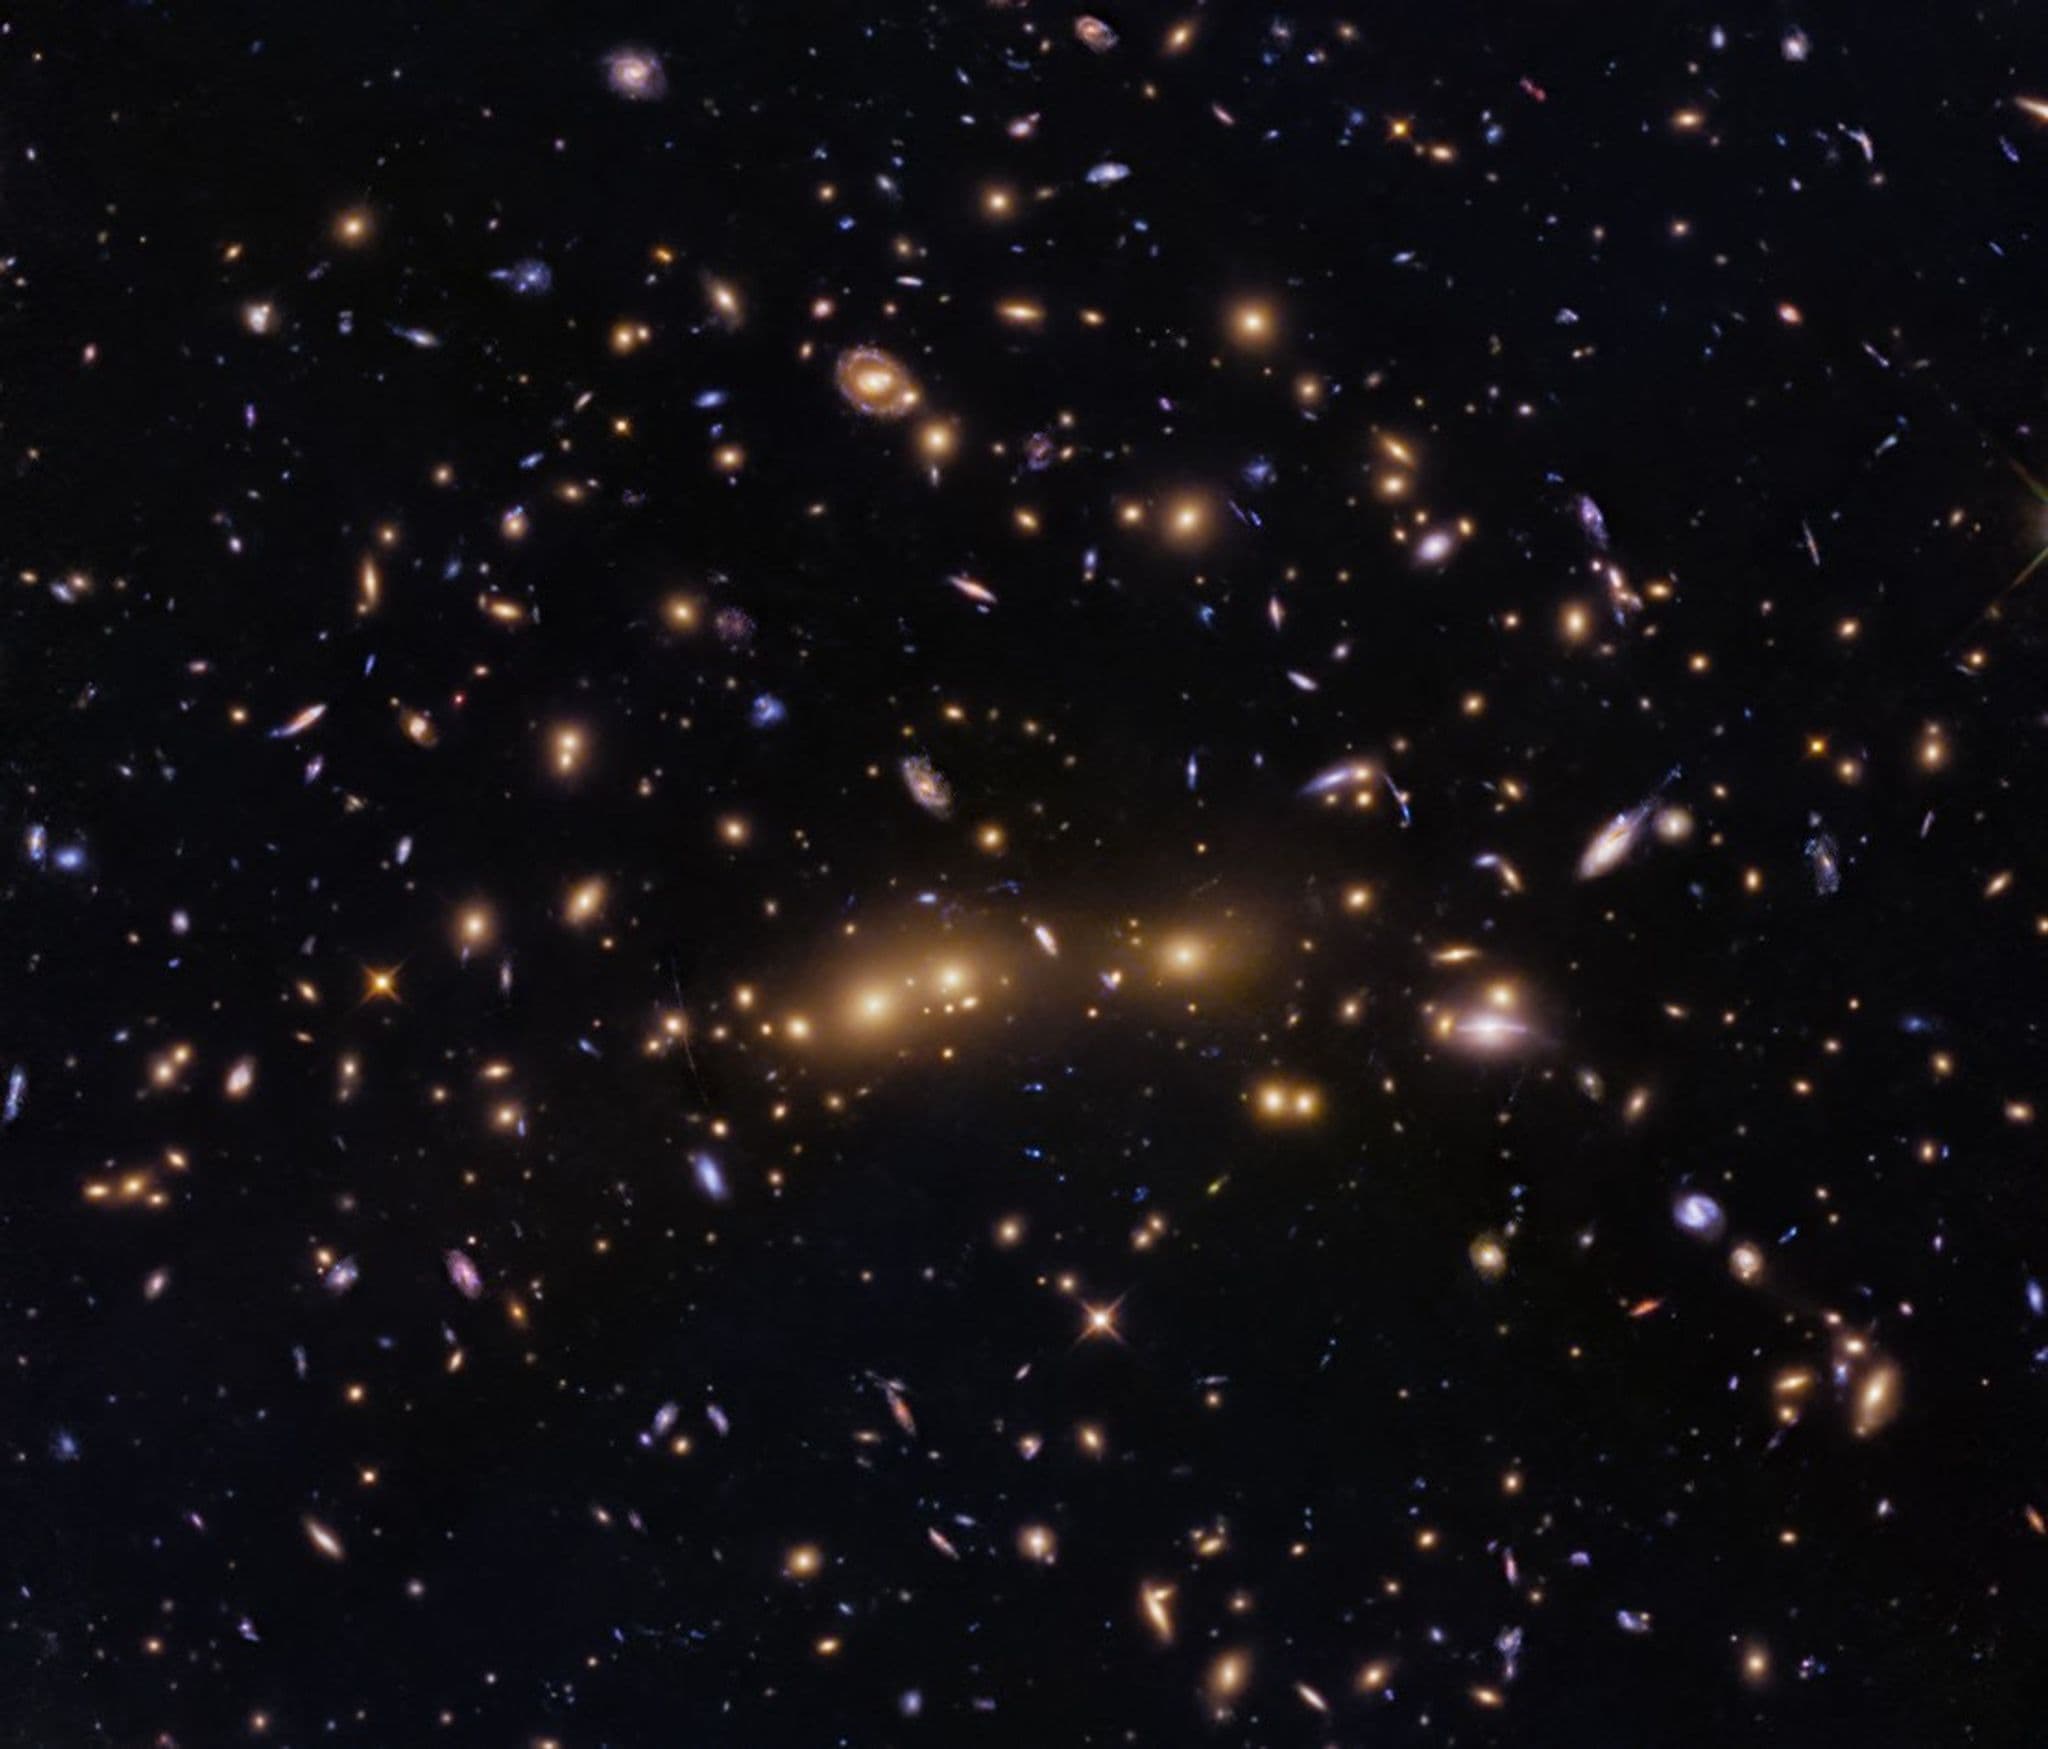
NASA哈伯太空望遠鏡拍攝到星系團CL0016+1609(又稱MACS J0018.5+1626)的壯觀影像。X射線觀測顯示,這實為兩個星系團沿視線方向合併而成。研究人員透過哈伯數據分析暗物質分布,並於RELICS巡天計畫中發現約300個高紅移候選星系。
來源:NASA UTM
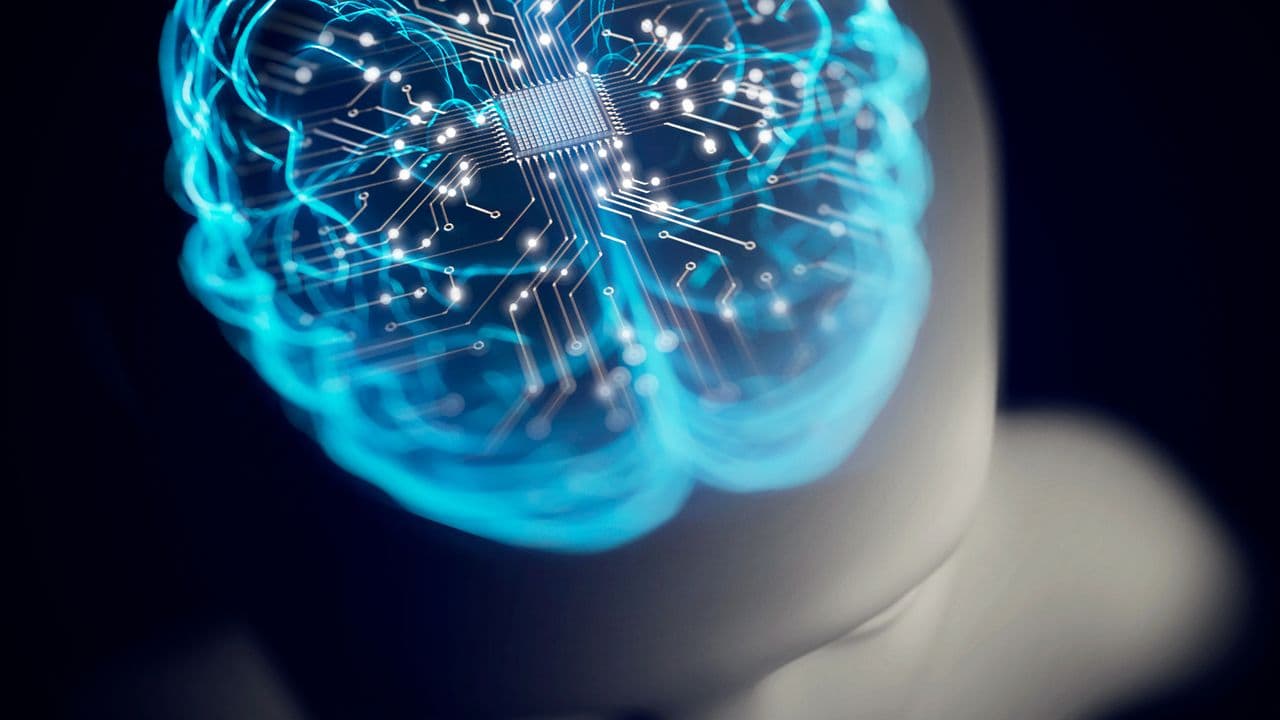
奧勒岡州立大學(Oregon State University)研究團隊開發出一款仿腦光電晶體(phototransistor),可在單一元件中同時完成光感測、記憶儲存與訊號處理,並能以電子方式控制光學記憶的保留或消退時間,有望大幅提升未來AI視覺系統的能源效率。
來源:Tom's Hardware
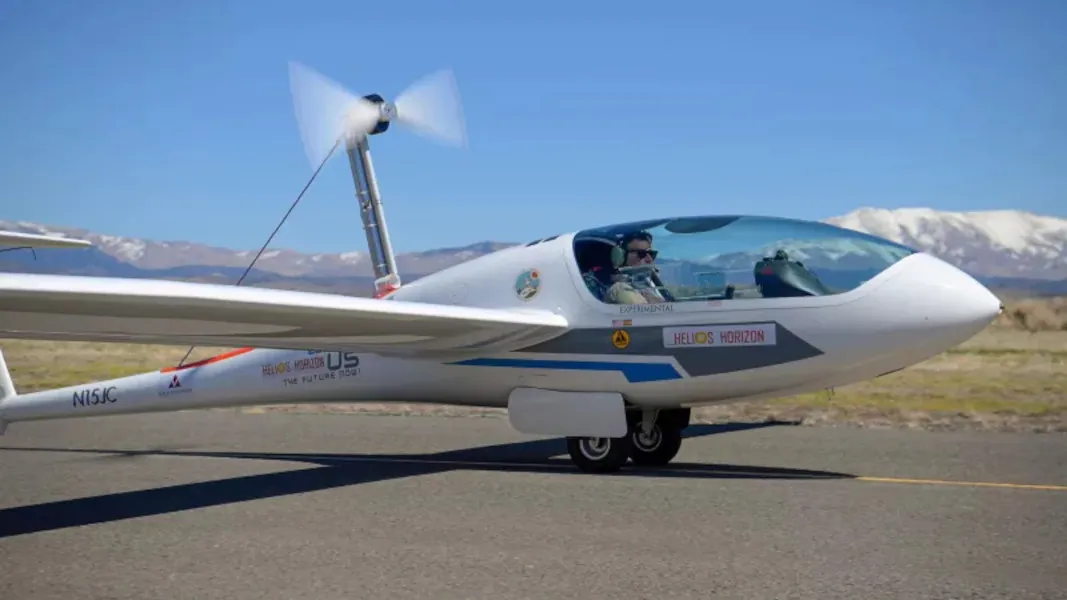
一支研究團隊將固態電池應用於改裝動力滑翔機,成功達成410 Wh/kg的能量密度,遠超傳統鋰離子電池的250 Wh/kg,並搭配機翼太陽能板讓飛行器爬升至24,000英尺(約7,315公尺)。固態電池以固態鋰陽極取代石墨陽極,不僅提升能量密度,更因固態電解質不易燃燒而降低熱失控風險,被視為電動航空商業化的關鍵技術突破。
來源:Hackaday
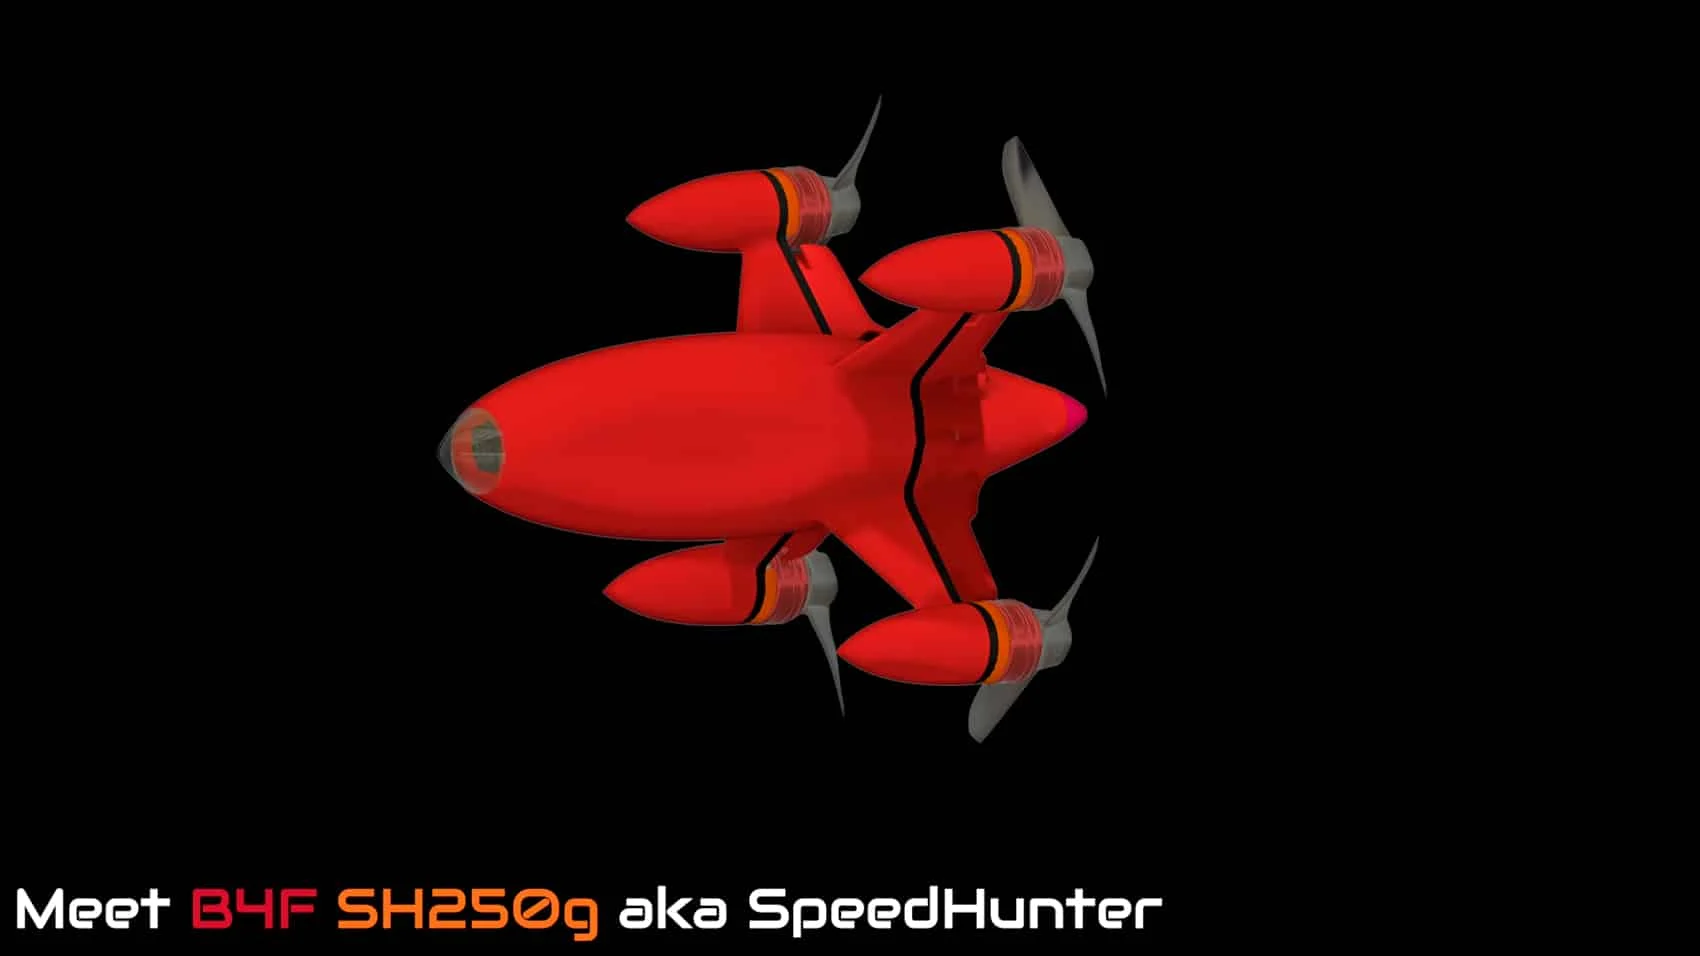
捷克工程團隊Born4Flight旗下的SH250G SpeedHunter無人機,於5月28日由創辦人Jakub Espandr駕駛,以雙向平均時速565.4公里(351.4英里)完成測速,打破原由中國天津保持的222.7英里(358.36公里)紀錄,提升幅度接近58%。此次測速未經金氏世界紀錄官方認證,但遵循其標準方法論。
來源:DroneXL
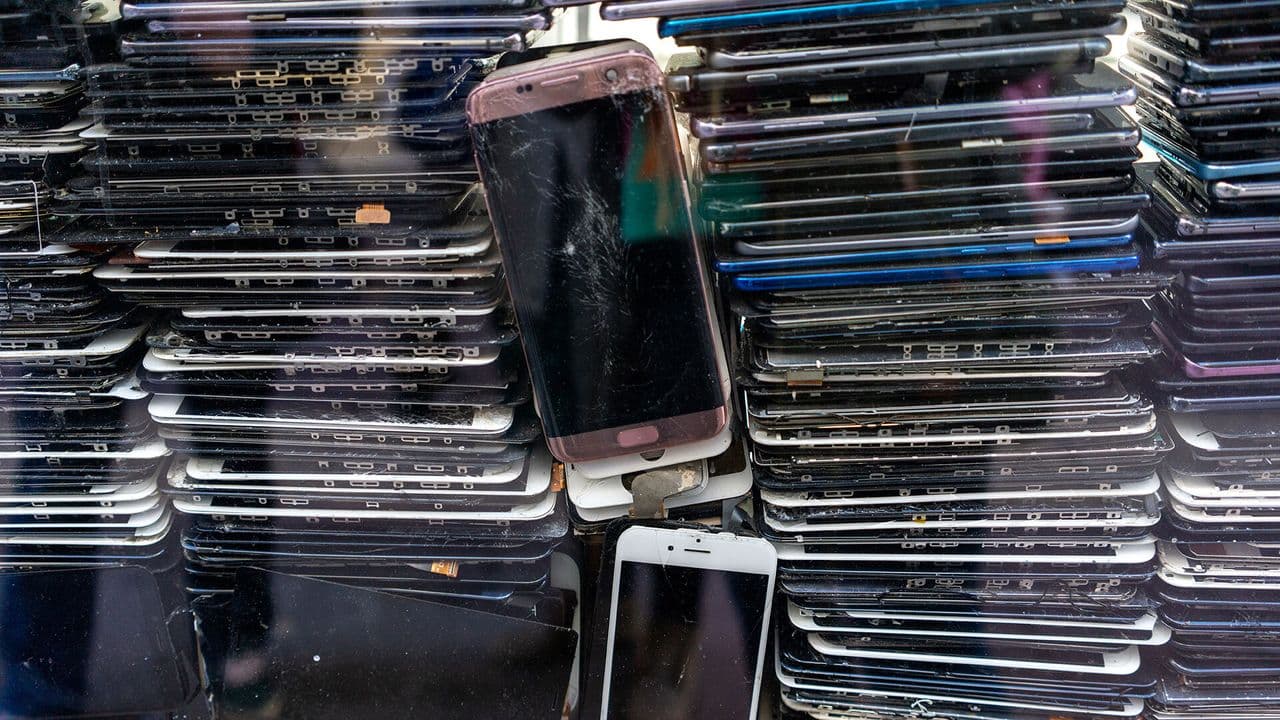
美國加州大學聖地牙哥分校研究人員發現,將2023年的「舊」智慧型手機組合成叢集運算平台,可取代遠端雲端伺服器在本地執行應用程式,且現代手機處理器的單核效能已超越同級多核伺服器。
來源:Tom's Hardware

隨著機器人逐漸走出工廠、進入職場、醫院、倉庫與公共空間,一項關鍵挑戰日益凸顯:如何幫助人們理解這些機器下一步將要做什麼。擴增實境(AR)技術正被探索為解決人機溝通障礙的潛在方案。
來源:Tech Xplore Robotics
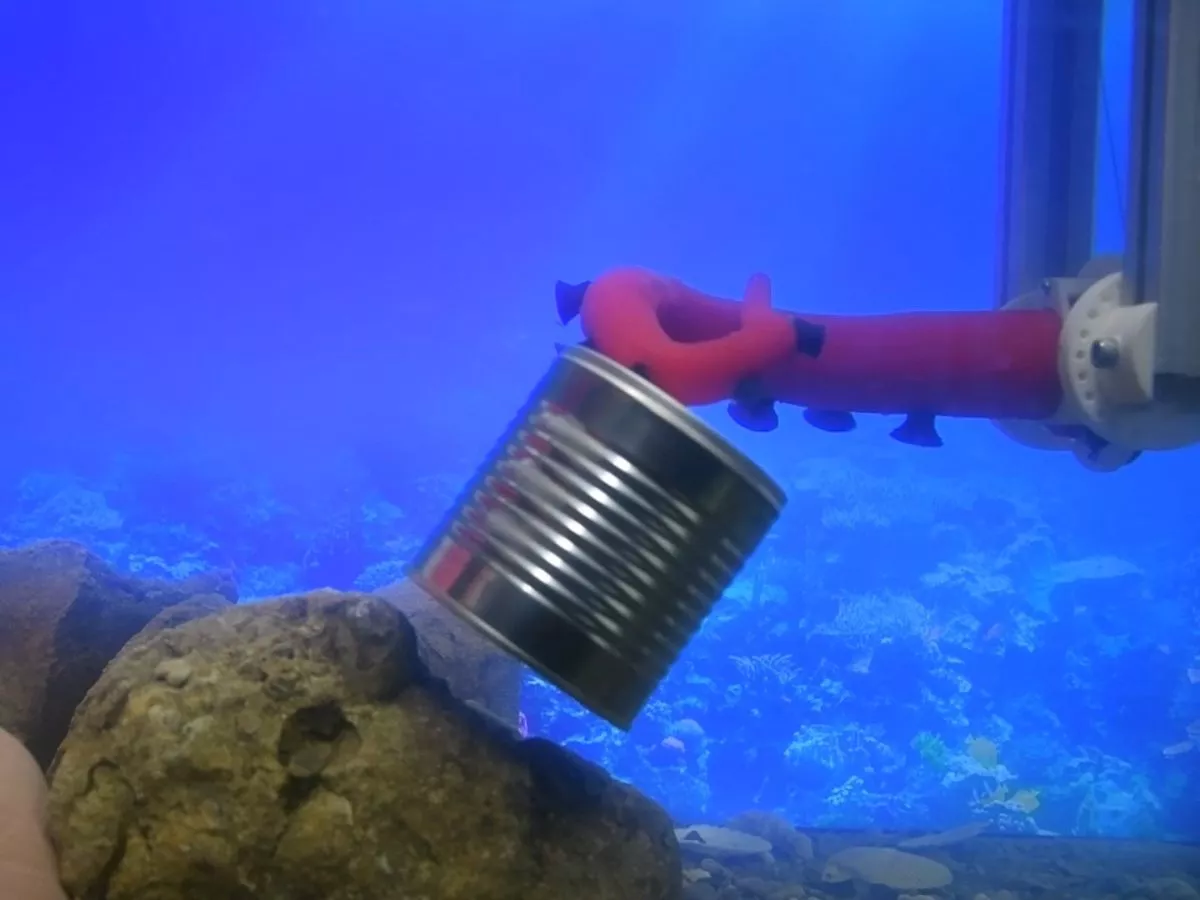
義大利理工學院(IIT)研究人員開發出一款仿章魚設計的機械臂,透過分散式智慧讓吸盤自主感應並反應環境變化,無需依賴中央處理器。這項歷經5億年生物演化啟發的技術,有望突破現有海底探測機器人在水流變化、低能見度與複雜地形下的應對限制。
來源:New Atlas