技術創新
MIT晶片突破微型無人機電耗瓶頸,6毫瓦即時繪製3D環境地圖
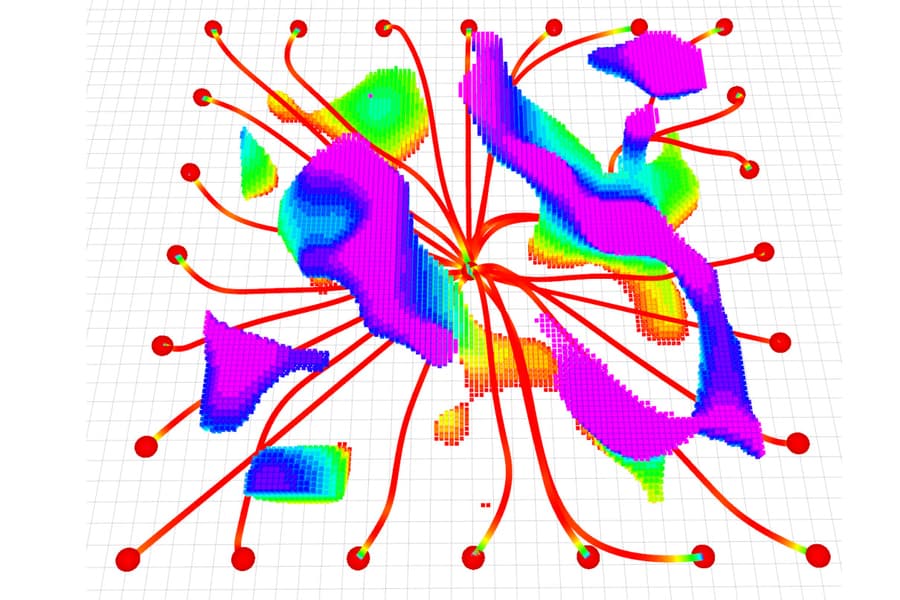
麻省理工學院電機工程與電腦科學系研究團隊成功開發Gleanmer系統單晶片,突破微型無人機與機器人在電力受限環境下的3D環境感知瓶頸。該晶片採用創新的高斯體(Gaussians)表示法取代傳統體素方案,搭配GMMap建圖演算法,使功耗降至業界同級產品的2.5%。系統能直接處理iPhone攝影機即時串流、在快速內建記憶體完成運算,避免耗電外部儲存,適合應用於工業通風管道、倉儲、隧道等狹窄空間的自主導航任務。
3 個月前
來源:Interesting Engineering