
技術創新
航太公司攜手Google開發衛星操作AI工具 自動異常偵測加速故障排查
美國航太公司與Google公共部門宣布合作開發AI驅動的衛星操作工具。該工具能自動偵測衛星系統異常、快速解讀龐大遙測數據、縮短故障診斷時間。合作結合航太公司在太空系統工程的專業與Google在機器學習的技術優勢,旨在解決現代衛星操作面臨的海量資訊處理挑戰,提升任務韌性與效率。
3 個月前
來源:Military Aerospace
主題
技術創新 相關的無人機與低空經濟報導
美國航太公司與Google公共部門宣布合作開發AI驅動的衛星操作工具。該工具能自動偵測衛星系統異常、快速解讀龐大遙測數據、縮短故障診斷時間。合作結合航太公司在太空系統工程的專業與Google在機器學習的技術優勢,旨在解決現代衛星操作面臨的海量資訊處理挑戰,提升任務韌性與效率。
來源:Military Aerospace
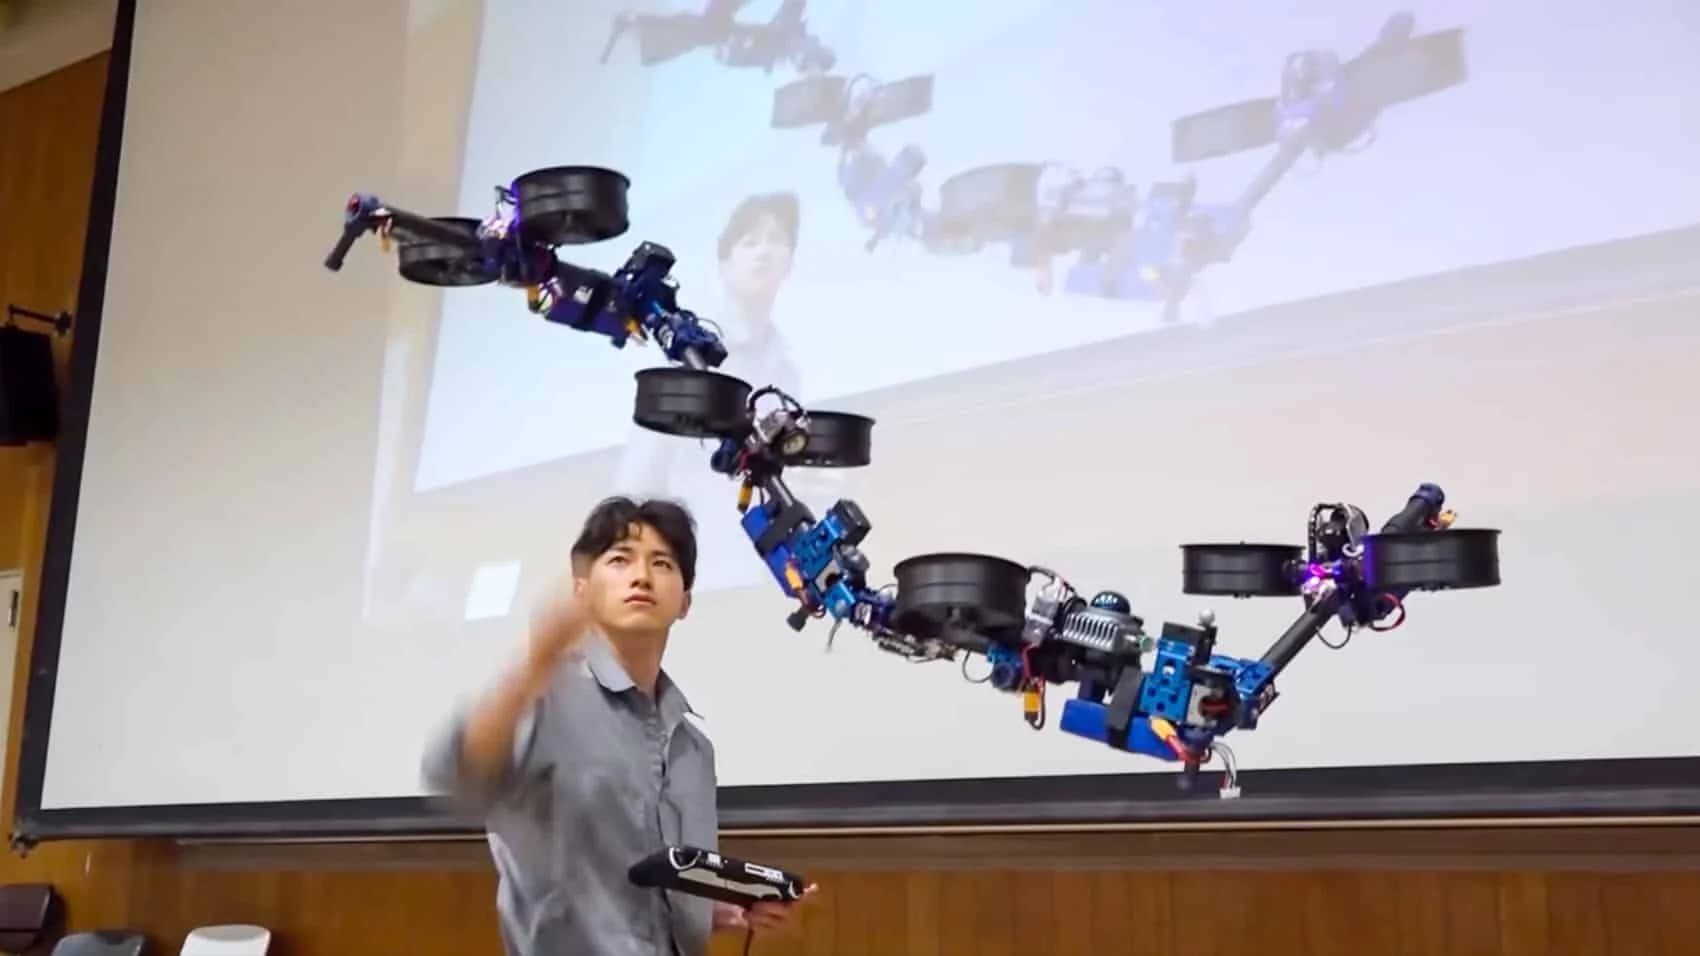
東京大學JSK實驗室公開展示DRAGON v1.5無人機,這款具八組獨立導管風扇的形變飛行機器人能在空中自主變形,穿越狹窄環境無需外部定位輔助。研究主持人趙默舉博士透露,團隊已納入福島第一核電廠除役計畫,目標讓機器人代替人類進入高輻射危險區域。原型機面臨的主要挑戰為電池續航與環境耐用性,但團隊對技術進展持樂觀態度。
來源:DroneXL
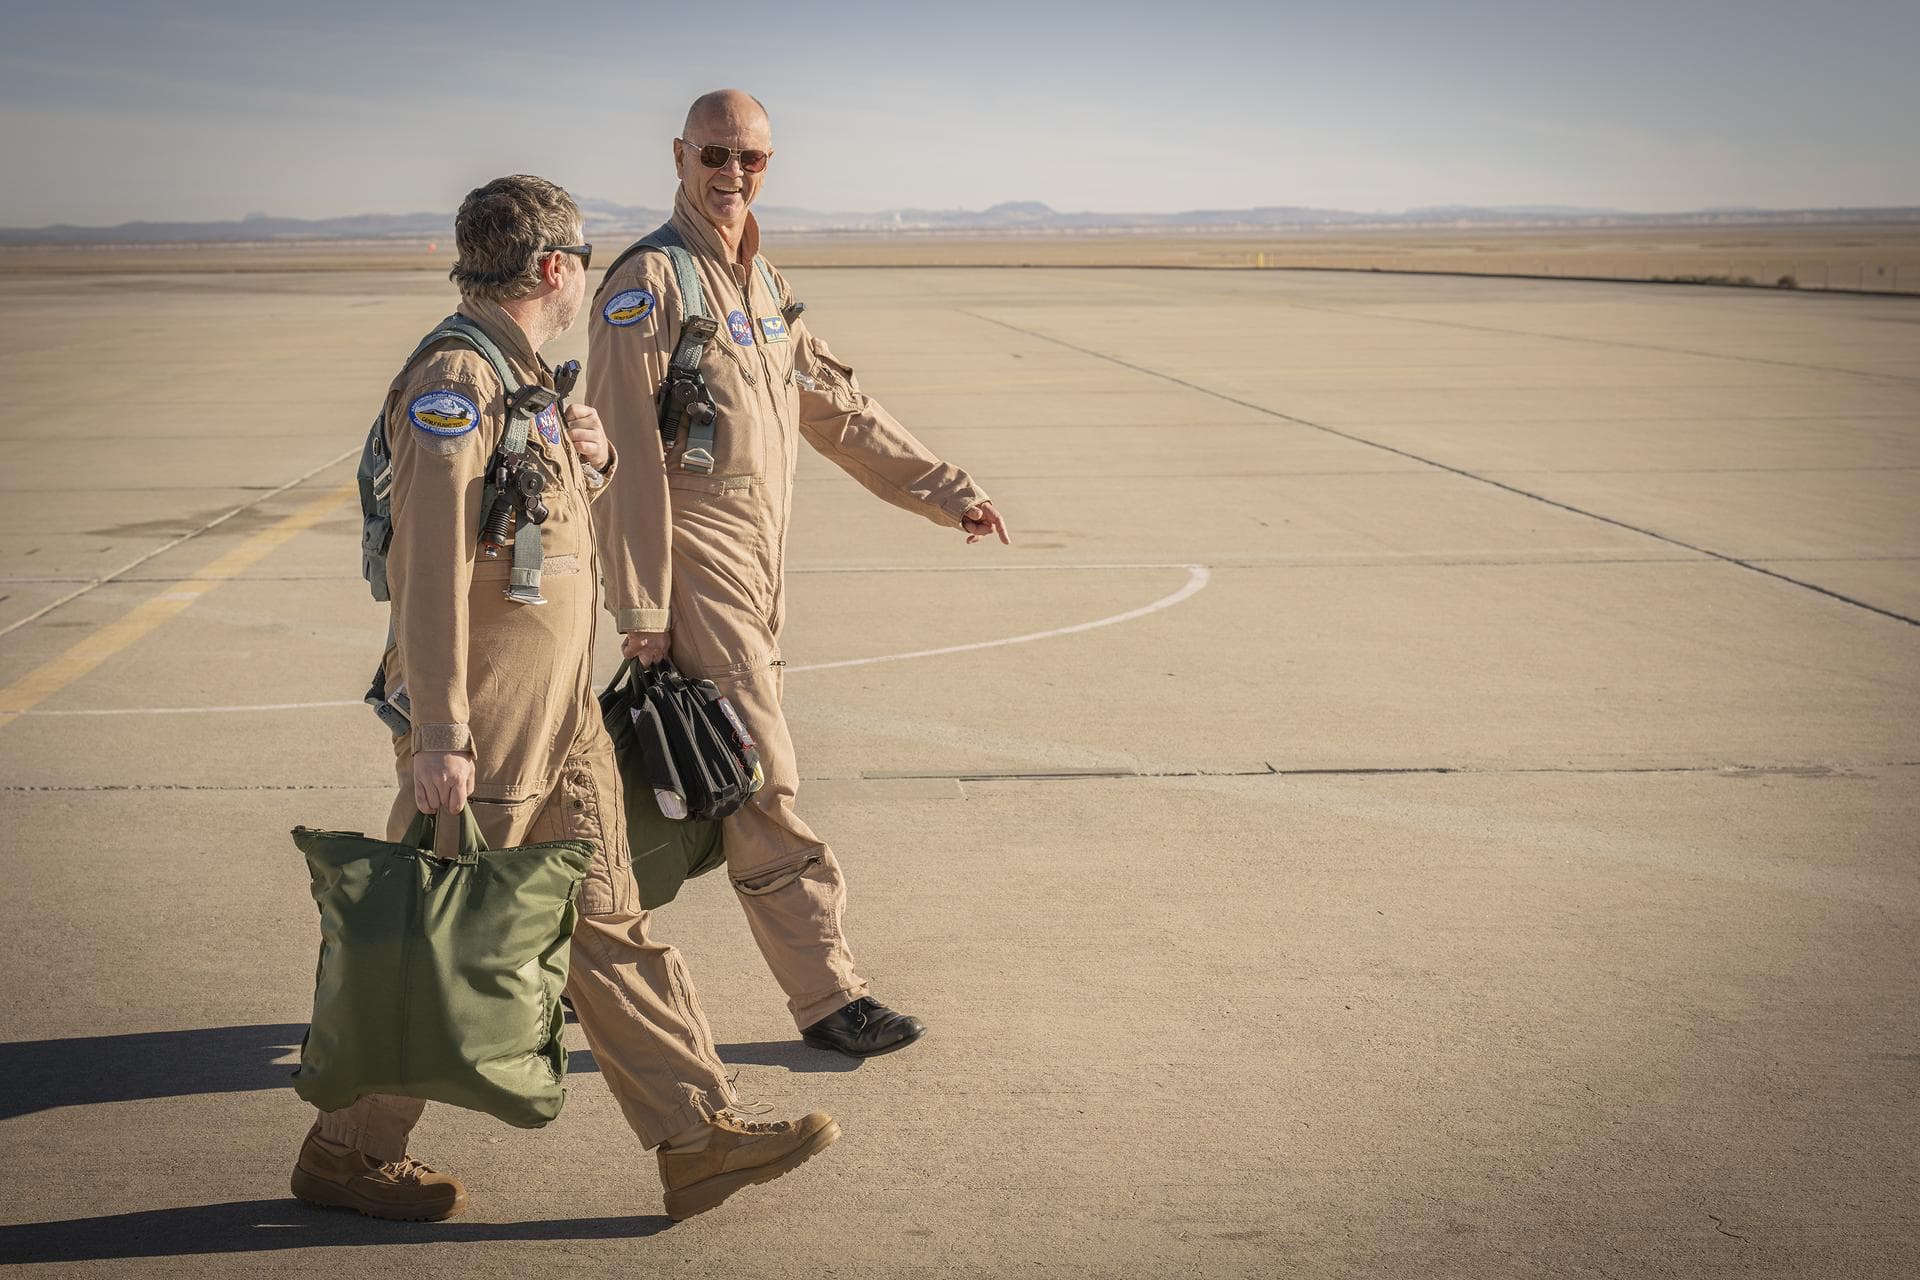
NASA阿姆斯壯飛行研究中心進行「橫流衰減自然層流」(CATNLF)飛行測試計畫,目標是透過優化層流氣動效果降低商用客機燃油消耗。研究團隊將縮尺模型翼型掛載於F-15研究機進行實驗。本文完整記錄從凌晨5時地勤人員開始整備、6時任務簡報、6時30分控制室確認、7時飛行員就座、7時30分起飛、7時30分至8時30分執行飛行測試,到8時45分降落、9時30分任務後簡報、10時完成數據下載的標準一日流程,揭露飛行測試涉及多部門協調的複雜作業體系。
來源:NASA Aeronautics
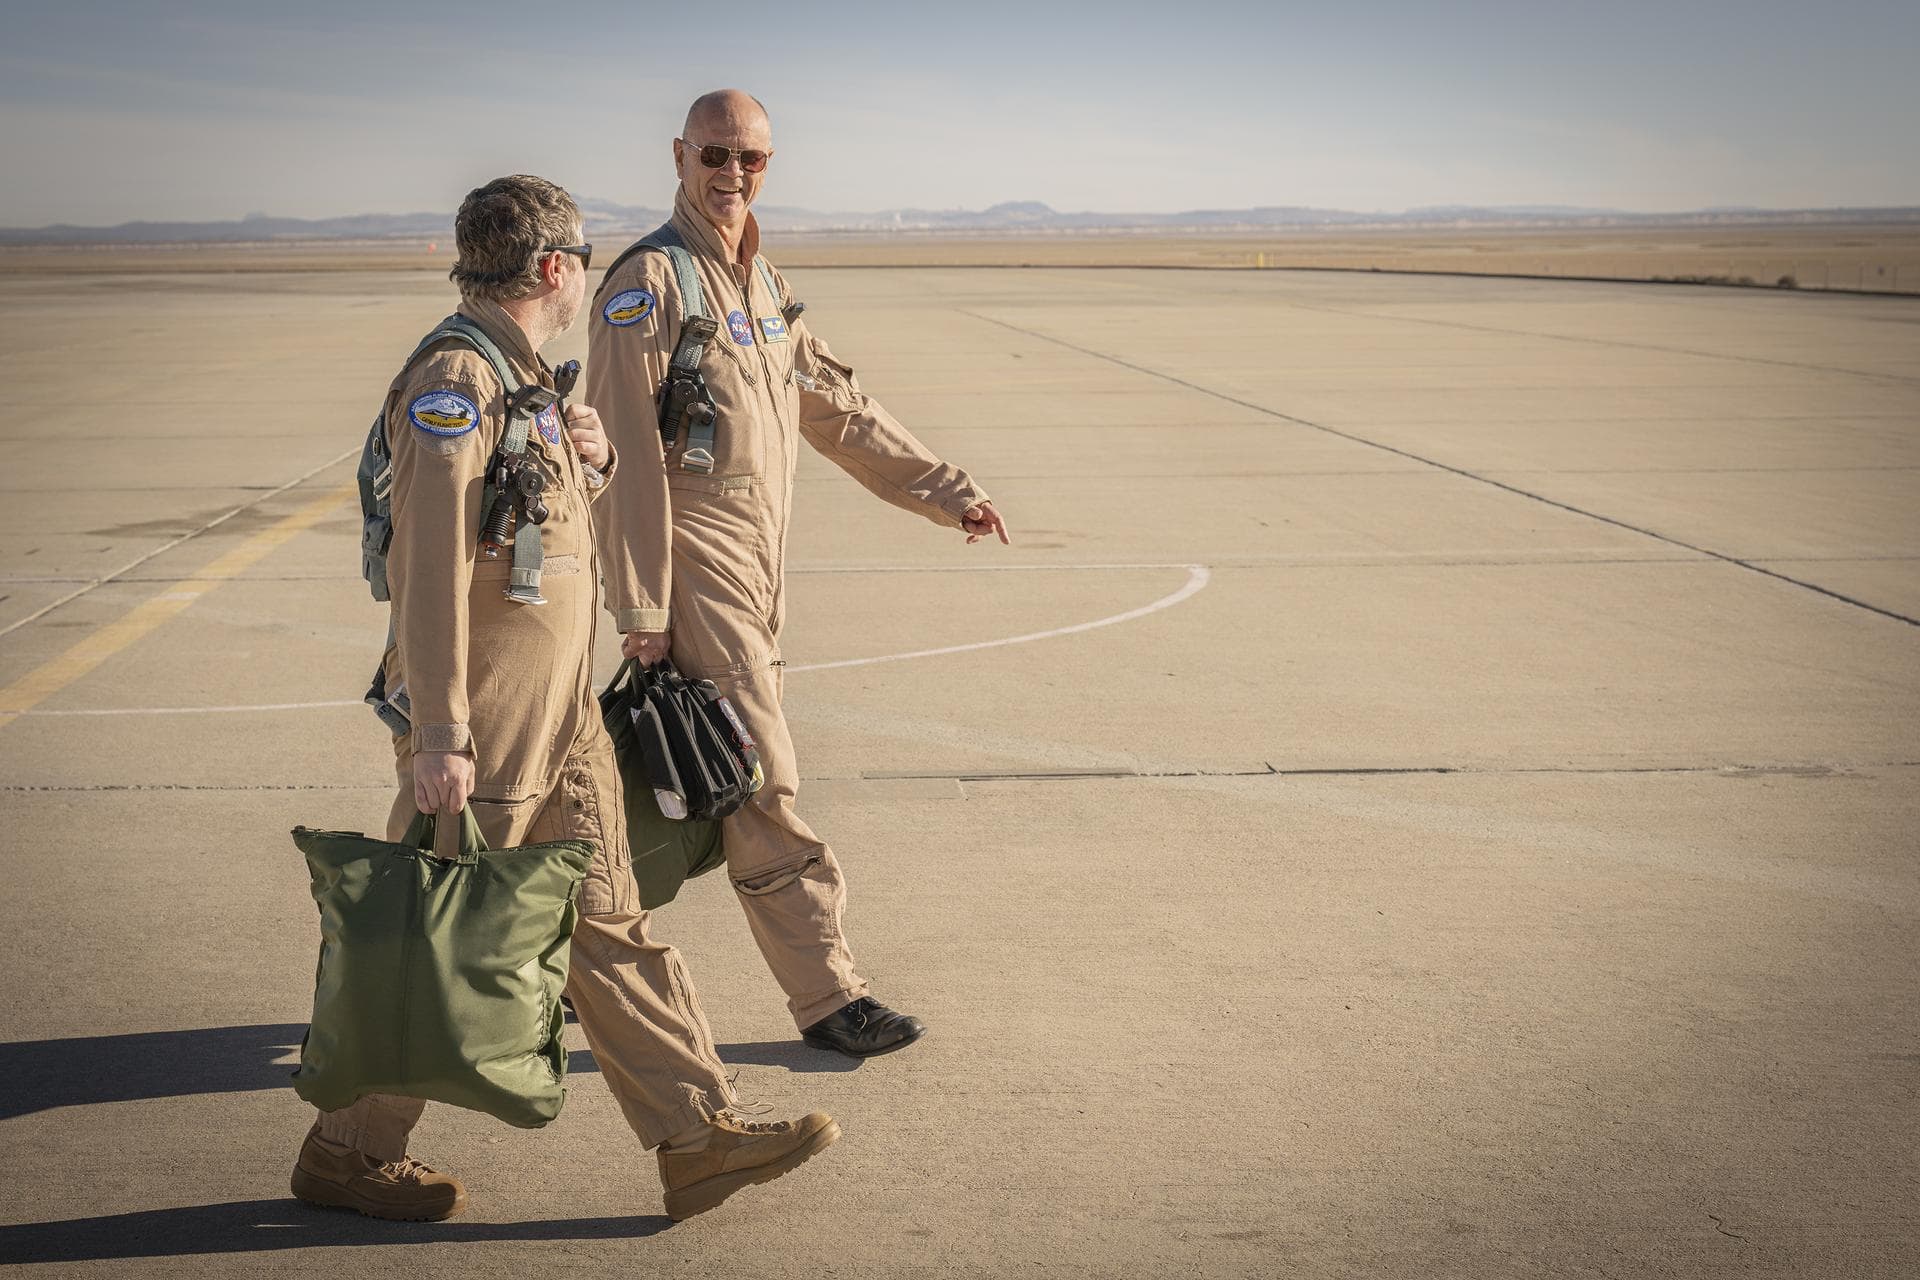
NASA阿姆斯壯飛行研究中心近期執行CATNLF(交叉流衰減自然層流)計畫的飛行測試,以F-15研究機為載體測試新型層流翼面設計。該計畫透過實現機翼表面空氣平滑流動,降低空氣阻力,進而減少未來商用客機燃油消耗。本文按時間軸完整記錄一次飛行測試的全流程:凌晨5時地面備勤、上午6時任務簡報、6時45分飛前檢查、7時30分起飛、8時至8時30分測試區飛行驗證、8時45分降落、9時30分任務檢討、10時資料下載。整個過程涉及飛行員、工程師、維修技術、控制室人員等多個團隊角色的精密協調,展現NASA航太研發的高度組織化與安全導向的運作標準。
來源:NASA UTM
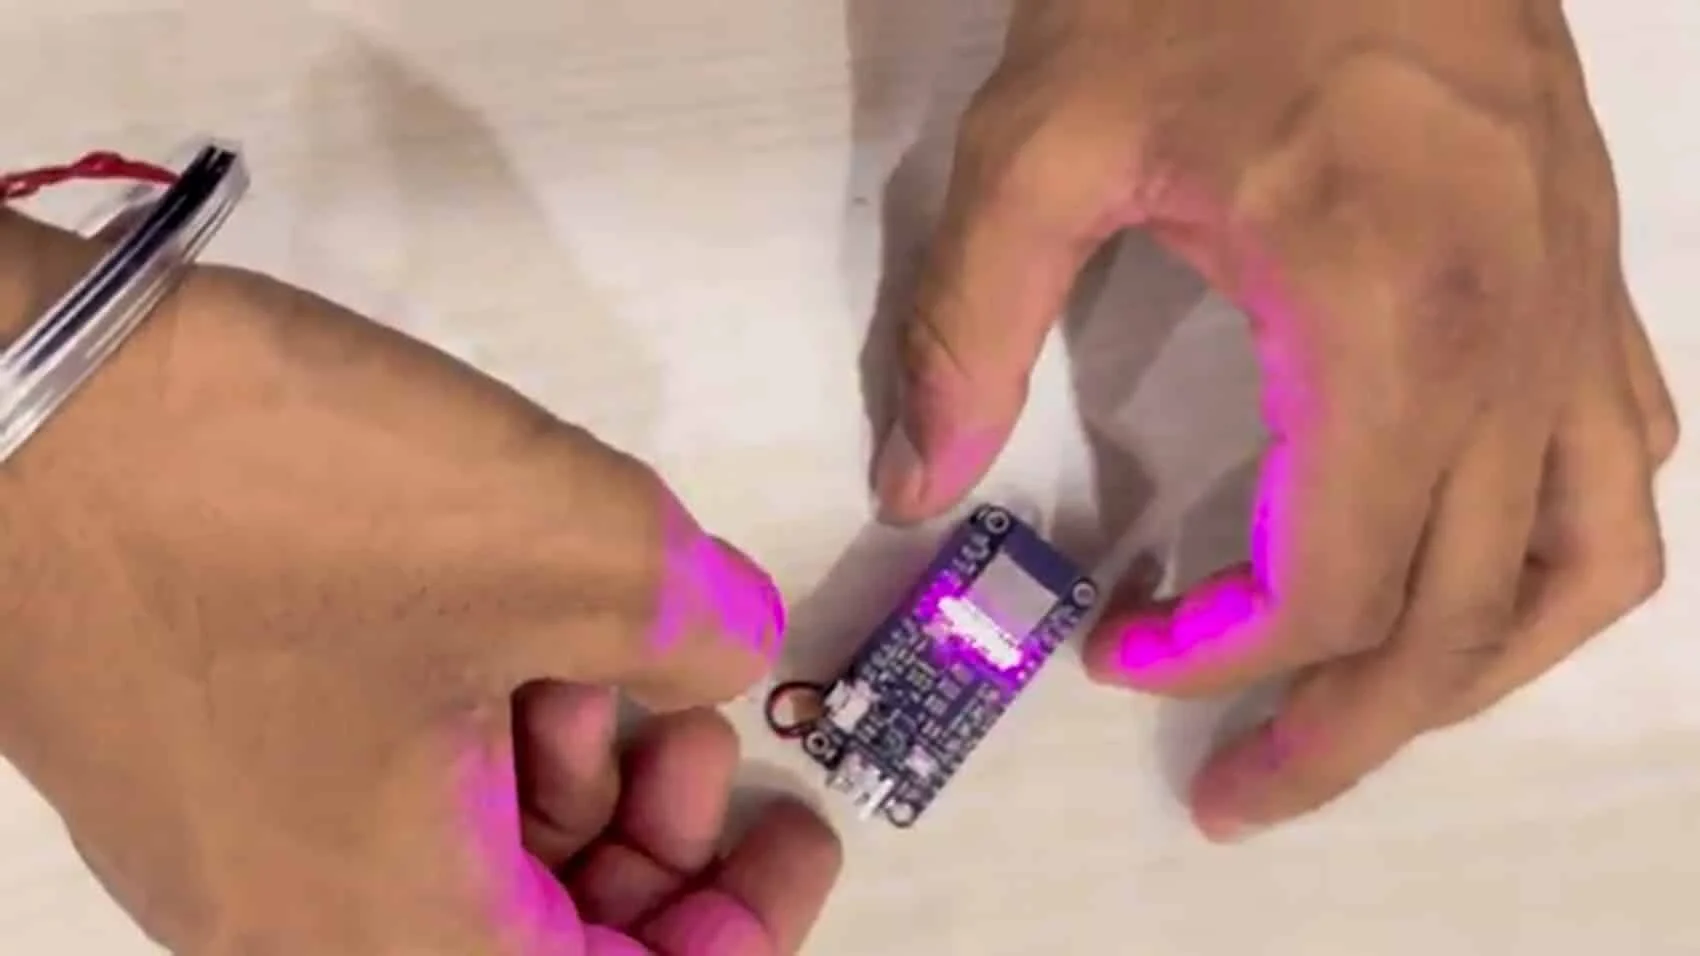
開源生物感測公司 Upside Down Labs 打造一套即時腦機介面,能透過讀取頭皮、前臂及眼周的生物電信號,將其轉換為飛行指令操控 Ryze Tello 無人機。系統採用尺寸僅 25.4 × 10.0 mm 的 BioAmp EXG Pill 感測器與 Neuro PlayGround Lite 微控制器,整套硬軟體均開源公開,成本低於一顆中階無人機電池。該專案主要定位為神經科學教育平台,展示從原始生物訊號到實體動作的完整轉換流程,具有無障礙應用與輔助科技的長期潛力。
來源:DroneXL
美國研究團隊開發新型AI框架,透過分析Ia型超新星影像精確測量宇宙距離,逼近傳統光譜分析的準確度。該技術專為即將投入運作的Vera C. Rubin天文台設計,能在不依賴逐一光譜觀測的情況下,高效率處理數百萬顆超新星事件。研究者期盼藉此更深入理解主導宇宙加速膨脹、卻仍屬物理學未解謎團的暗能量。
來源:ScienceDaily Robotics

NVIDIA 推出 Omniverse NuRec 神經重建管線,專為自動駕駛車輛與機器人平台開發設計。該方案整合多感測器數據(相機、LiDAR),於 Omniverse 環境中進行高保真 3D 場景重建、渲染與分析。開發團隊可搭配 Nsight 工具組優化 GPU 效能,加速複雜場景處理速度。此技術應用於無人機與自駕車模擬環境建構,讓開發者在虛擬環境反覆測試,大幅降低實地測試成本與風險。
來源:NVIDIA Robotics Blog

社群媒體上流傳一段隱身無人機影片,引發網友熱烈討論,部分人士推測其採用菲涅耳透鏡材料實現光學隱身。菲涅耳透鏡透過光線折射原理,理論上可製造視覺透明效果,早已應用於燈塔、投影機等領域。然而該影片真實性存疑,尚無技術專家或官方背書,現階段亦無確切公開案例證實無人機已實現完全光學隱身。
來源:Instagram @drone_wars_
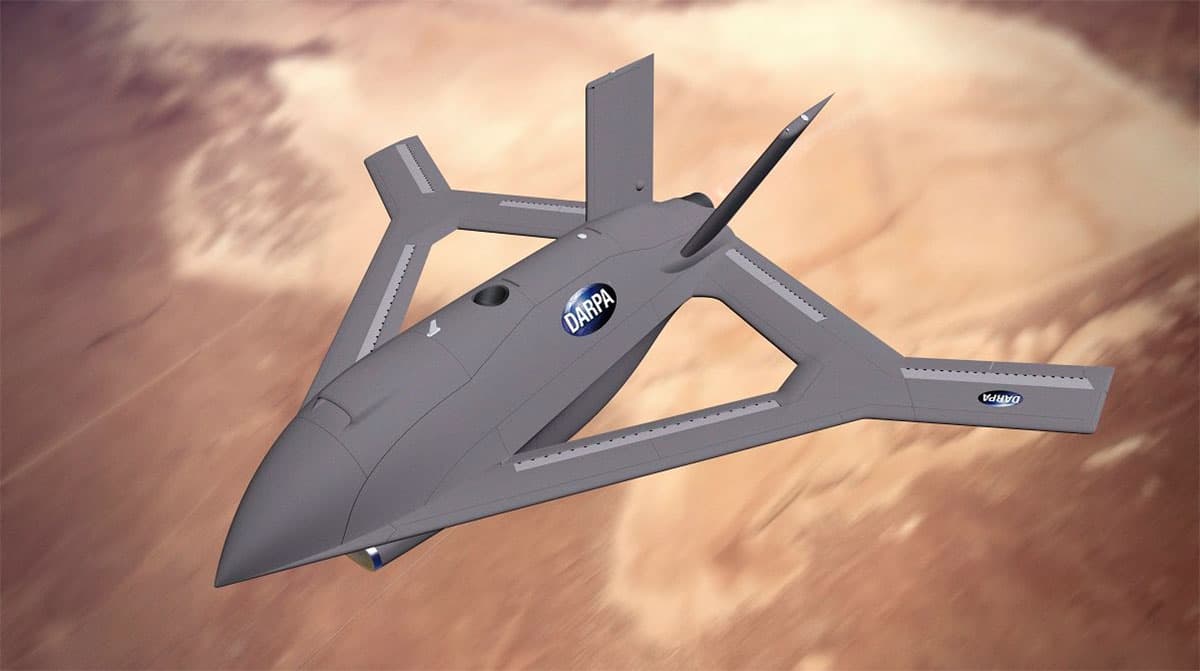
DARPA 的 X-65 CRANE 實驗機項目取得重大進展。合作廠商 Aurora Flight Sciences 於 6 月 23 日接收首套機翼,目前正進行整機組裝整合工作。X-65 的核心任務是驗證主動氣流控制技術能否取代傳統機械式飛行控制面。若成功,將可大幅簡化飛機結構設計、降低雷達截面積,並提升飛行效能。目前尚未公布具體首飛日期,但已進入飛行測試準備的最後階段。
來源:AIAA
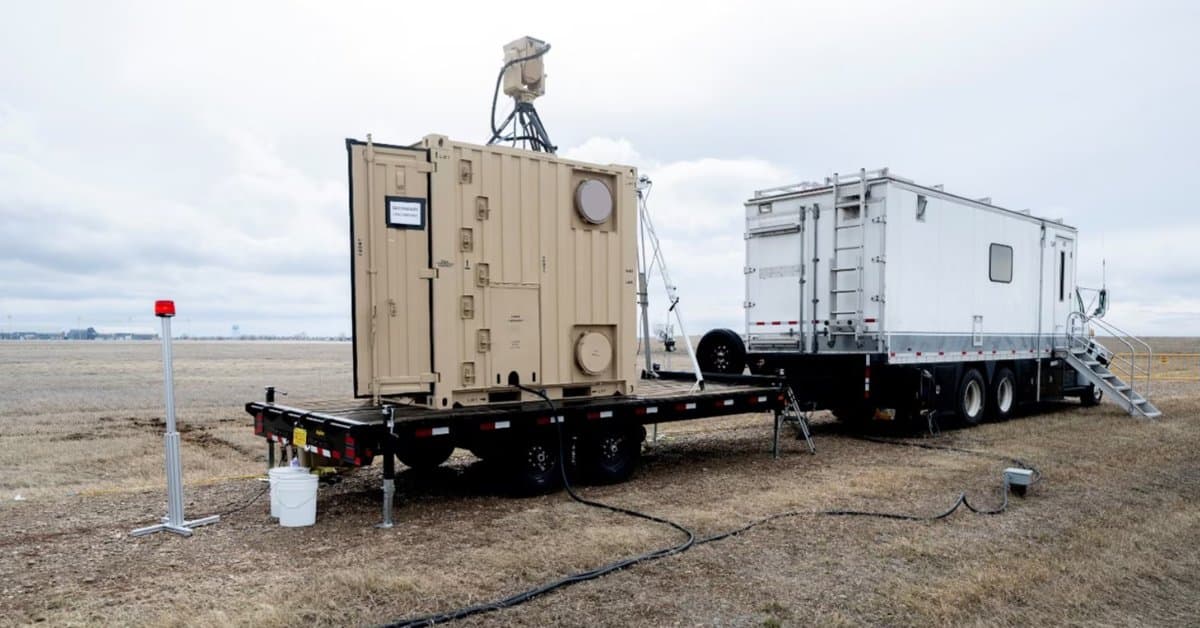
美國海軍研究人員成功展示一套雙功能雷射系統,兼具無線電力傳輸與反無人機作戰能力。該系統可根據任務需求靈活切換,既能為遠端無人機無線充電以延長滯空時間,也能轉換為定向能防禦系統快速攔截敵方無人機。相較傳統防空飛彈,雷射武器每次攔截成本更低廉。此技術進展標誌著美國海軍在定向能武器領域的重大突破,未來有望在艦艇與岸基防禦設施中扮演關鍵角色。
來源:X @UASMagazine

澳洲阿德萊德大學研究人員開發出受蜜蜂與螞蟻啟發的群體機器人系統,利用「群體智慧」概念讓多台機器人在無中央指揮的情況下完成複雜協作任務。該系統可在危險或難以進入的礦坑環境執行探勘、挖掘與監測工作,降低工安事故風險。群體機器人具高度彈性與容錯能力,即便部分機器人故障仍能持續運作,同時透過精準作業與智慧資源調配減少環保衝擊。研究團隊預期未來將此技術實際導入採礦現場。
來源:Tech Xplore Robotics
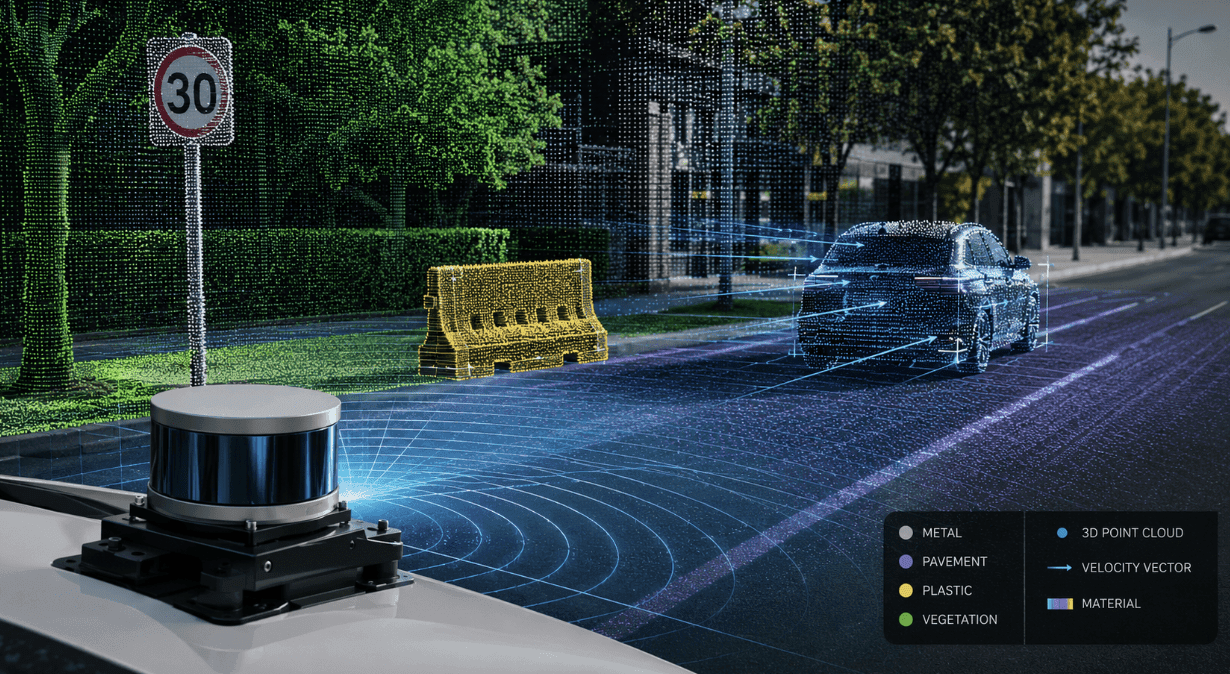
多倫多大學與Ciena、Vector Institute、POSTECH研究團隊共同研發的新型偏振全波場同調光達系統,創新地在單次掃描中獲取深度、速度與偏振特性三項資訊。相比傳統光達僅能量測距離,新系統透過偏振分析能辨識玻璃、水面、金屬等反射或半透明材質,解決既有感測盲點。同調光達的相位分析技術在雜訊抑制與速度量測上優於飛行時間技術。該技術對無人機低空導航、自動駕駛雨天感測、工業檢測與環境監測具有重要應用價值,目前仍在學術階段,商業化進程有待觀察。
來源:LiDAR News