
最新消息
烏俄戰場新戰術:俄軍部署鎧甲-S1防空系統仿製誘餌,對抗烏克蘭無人機攻勢
俄羅斯軍方疑似在烏克蘭戰場部署外觀仿照鎧甲-S1防空系統的假目標模型,意圖混淆烏克蘭無人機及精準武器的目標識別。此舉為現代戰爭中常見的欺敵策略,可消耗敵方彈藥、分散情報資源,並保護真實防空裝備。隨著無人機在烏俄衝突中大量應用於偵察與精確打擊,雙方均積極研發反制手段,俄軍此舉顯示已從單純硬體防禦轉向軟性欺騙併行策略。
3 個月前
來源:Instagram @drone_wars_
主題
電腦視覺 相關的無人機與低空經濟報導
俄羅斯軍方疑似在烏克蘭戰場部署外觀仿照鎧甲-S1防空系統的假目標模型,意圖混淆烏克蘭無人機及精準武器的目標識別。此舉為現代戰爭中常見的欺敵策略,可消耗敵方彈藥、分散情報資源,並保護真實防空裝備。隨著無人機在烏俄衝突中大量應用於偵察與精確打擊,雙方均積極研發反制手段,俄軍此舉顯示已從單純硬體防禦轉向軟性欺騙併行策略。
來源:Instagram @drone_wars_

以色列反無人機系統廠商Smart Shooter副總裁Scott Thompson在接受《Breaking Defense》採訪時指出,隨著小型商用無人機被改裝為攻擊武器的戰場案例增加,美軍各部門對動能反制解決方案的需求大幅攀升。Smart Shooter的SMASH智慧射擊控制系統利用AI電腦視覺,能提升步兵使用標準步槍對小型空中目標的命中率。相較於雷射或電子戰干擾等非動能方案,動能攔截以成本效益與可靠性優勢,成為美軍應對無人機飽和攻擊的首選。
來源:Breaking Defense

6月23日,美國愛荷華州埃爾多拉市三個執法機構聯合出動,以搭載熱成像鏡頭的無人機成功追捕一名重罪通緝犯。嫌犯試圖躲入屋後高草叢逃脫,卻被無人機在數百英尺高空透過紅外線清晰偵測,地面警力隨之迅速逮捕。這個案例反映了小型農村警察局如何以低成本無人機設備提升搜救效率,並預示FAA第108部新規未來將進一步開放視距外飛行,使無人機成為跨機關共享的公共安全工具。
來源:DroneXL

太赫茲視覺技術廠商Teradar宣布與德國大型汽車製造商進行付費技術評估合作。此計畫將評估太赫茲(THz)感測技術在先進駕駛輔助系統(ADAS)及自動駕駛平台的應用潛力,特別針對傳統攝影機、雷達、LiDAR難以有效應對的複雜場景。太赫茲波段位於微波與紅外線之間,具有穿透非金屬材質、提供高精度物體細節與惡劣天候穩定性等優勢。此項付費評估形式表明德方車廠對商業化應用的具體意圖。
來源:Robotics & Automation News
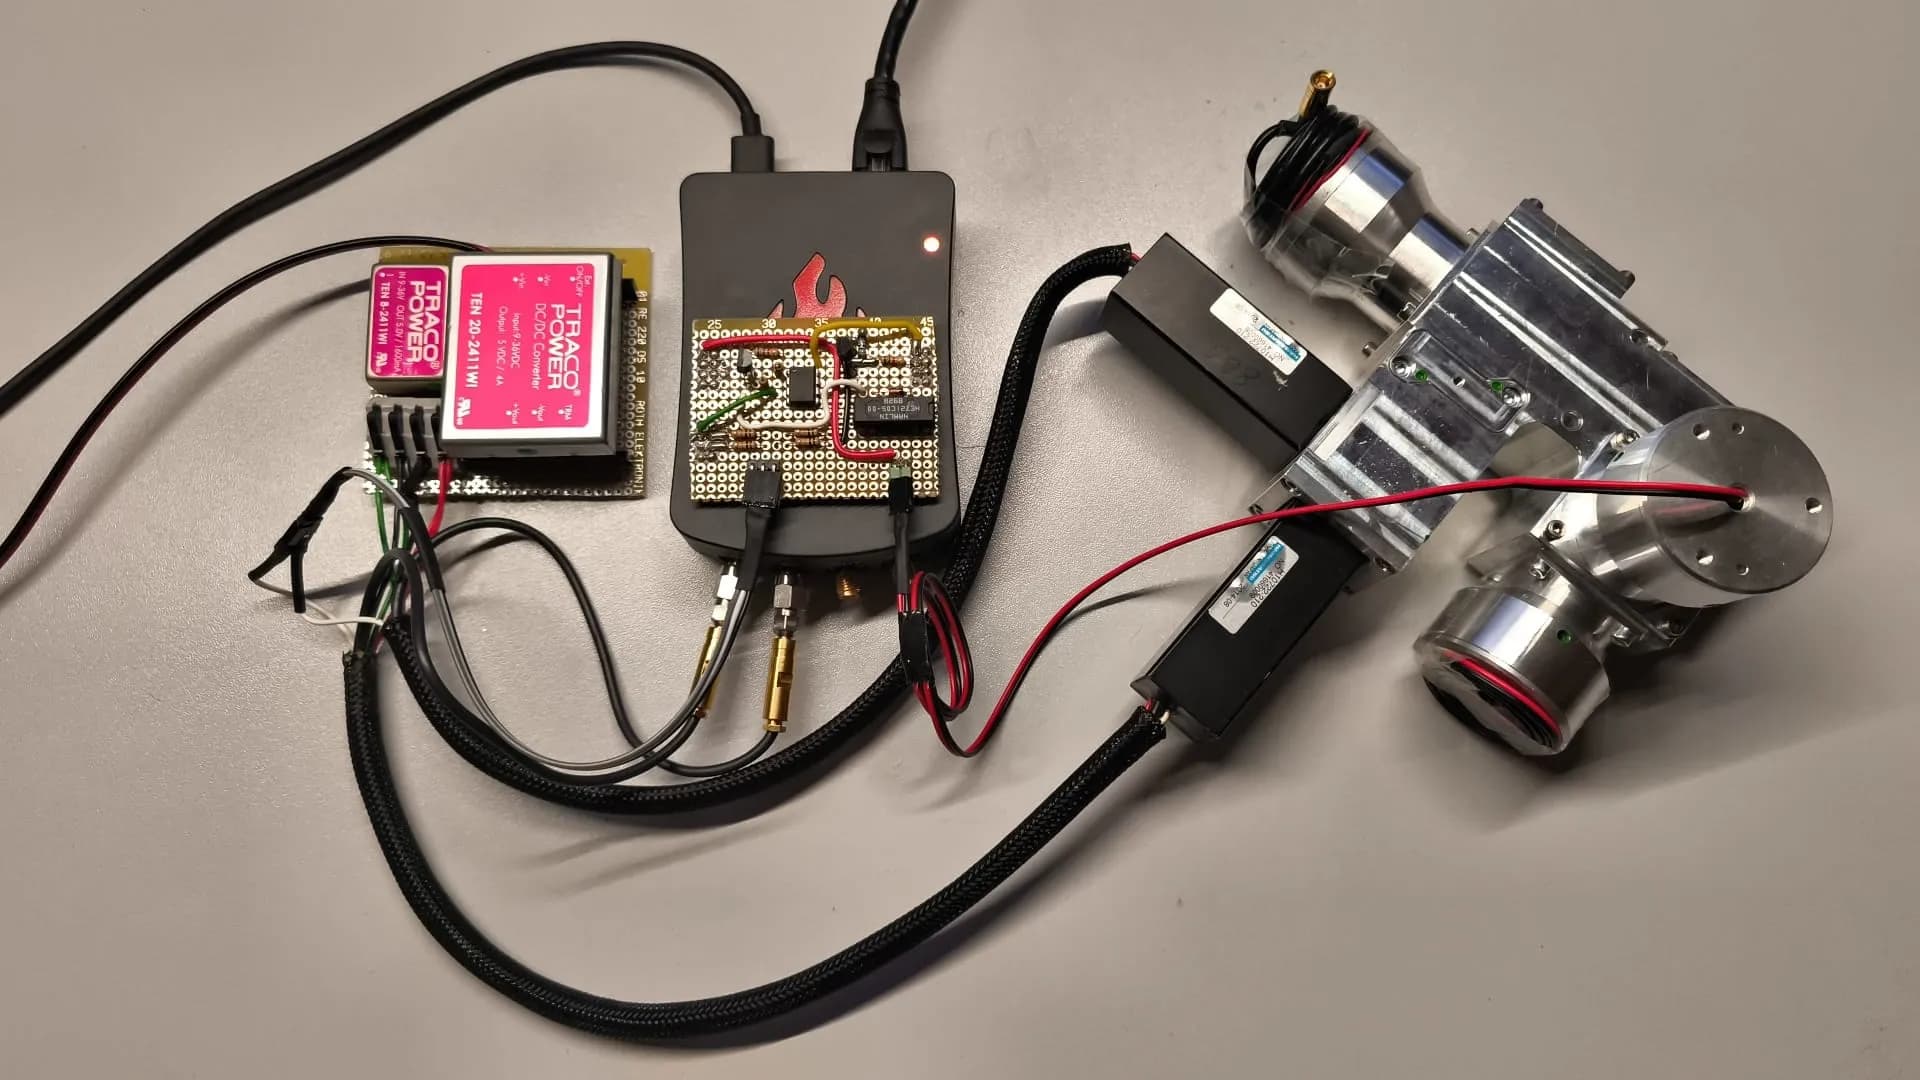
創客David Noel Ng完成一項創意專案,將量子物理與經典玩具魔法8號球結合。他設計了一套裝置,利用單光子通過分光器時的量子隨機特性,以光電倍增管偵測穿透或反射結果,產生真正的隨機二進位答案。這套系統結合了光學、電子電路與軟體,克服了傳統魔法球機械設計的隨機性不足,展示了量子隨機性在實際應用中的可行性。
來源:Hackaday
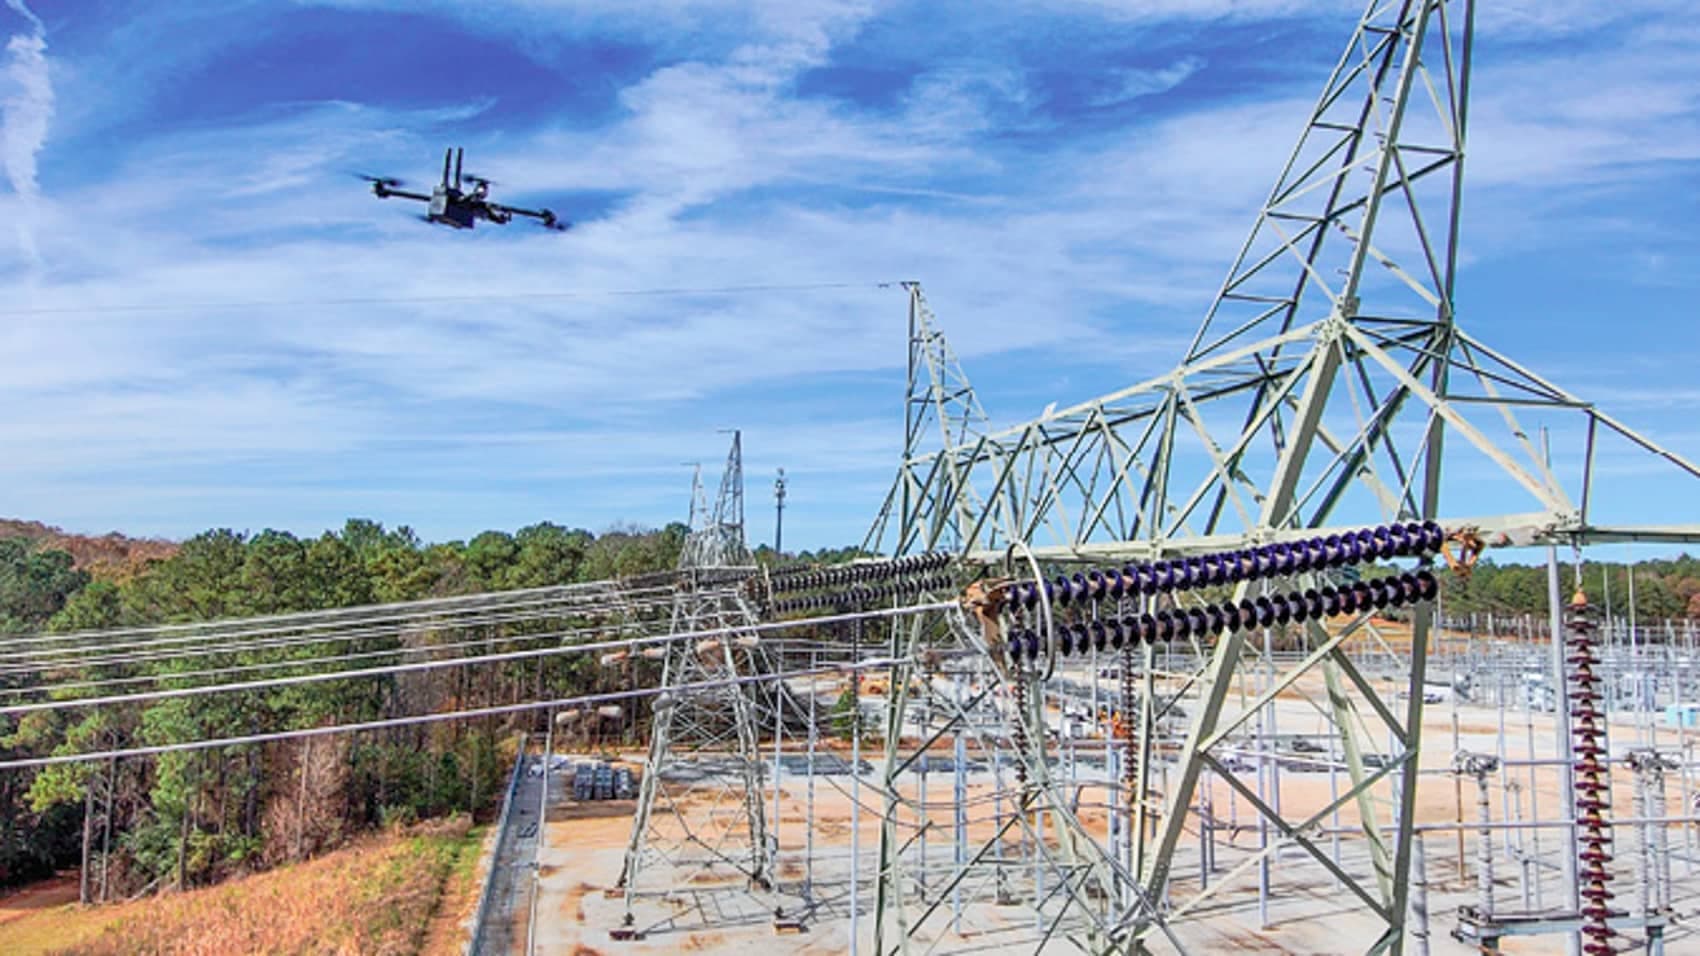
Dominion Energy在維吉尼亞州及周邊地區建立全美規模最大的電力公司無人機營運系統。該系統包含50架多型無人機、23個自給自足的遠端操作站、10名持照飛行員,已累計飛行時數5,000小時、巡檢里程10,000英里。從大型VTOL固定翼、精密四旋翼到水下與步行無人機,機隊能應對各類檢修任務。FAA授予的BVLOS超視距飛行認證,使飛行員可在遠距操作中心遙控執行巡檢。以Colonial Trail West太陽能農場故障排查為例,熱成像無人機十分鐘內精確定位過熱板面,效率遠勝傳統人力巡查。
來源:DroneXL

以色列國防廠商Rafael Advanced Defense Systems與SpearUAV聯合推出「Iron Wasp(鐵黃蜂)」管式發射反無人機攔截系統。此系統基於SpearUAV的VIPER I攔截機研發,可直接從封閉發射管射出,無需對裝甲車輛進行大規模改裝。系統採開放式架構,支援多種感測器與彈頭搭載,結合雷達導引與自主末端導引,為裝甲編隊提供戰術層級的快速反應硬殺反無人機能力。
來源:Instagram @drone_wars_
美國空軍(USAF)公開發布反無人機(C-UAS)雷達系統資訊徵求公告,欲評估市場供應能力。所需系統須配備X波段脈衝都卜勒雷達、360度全方位涵蓋,能偵測距離2英里外、重量1.4公斤的無人機。系統並需具備目標分類、追蹤掃描、網頁應用程式視覺化、地理圍欄警報等功能。天線罩組件重量上限75磅,支援室外部署與室內遠端操控。公告已刊登於美國政府採購網站SAM.gov。
來源:Unmanned Airspace

美國研究機構發表最新成果,指出機器人毋需依賴大量高精度數據即可習得精密操作任務。透過粗略示範教學方式,機器人在真實應用中的效能較傳統方法提升四倍。此突破有望降低機器人系統導入門檻,推動製造業、醫療產業及服務業的自動化升級,標誌著機器人訓練方法的典範轉移。
來源:Tech Xplore Robotics

澳洲阿德萊德大學研究人員開發出受蜜蜂與螞蟻啟發的群體機器人系統,利用「群體智慧」概念讓多台機器人在無中央指揮的情況下完成複雜協作任務。該系統可在危險或難以進入的礦坑環境執行探勘、挖掘與監測工作,降低工安事故風險。群體機器人具高度彈性與容錯能力,即便部分機器人故障仍能持續運作,同時透過精準作業與智慧資源調配減少環保衝擊。研究團隊預期未來將此技術實際導入採礦現場。
來源:Tech Xplore Robotics

英國薩里大學研究團隊研發能力超越人類感官的智慧機器人,具備三大核心功能:超視覺感知、即時3D環境建圖與材質辨識。機器人可在完全黑暗、人員無法進入的危險環境中自主作業,應用前景涵蓋核能設施檢測、鐵路建築安全評估、戰場搜索救援等領域。研究團隊正持續優化機器人在複雜動態環境中的感知準確性與反應能力。
來源:Tech Xplore Robotics
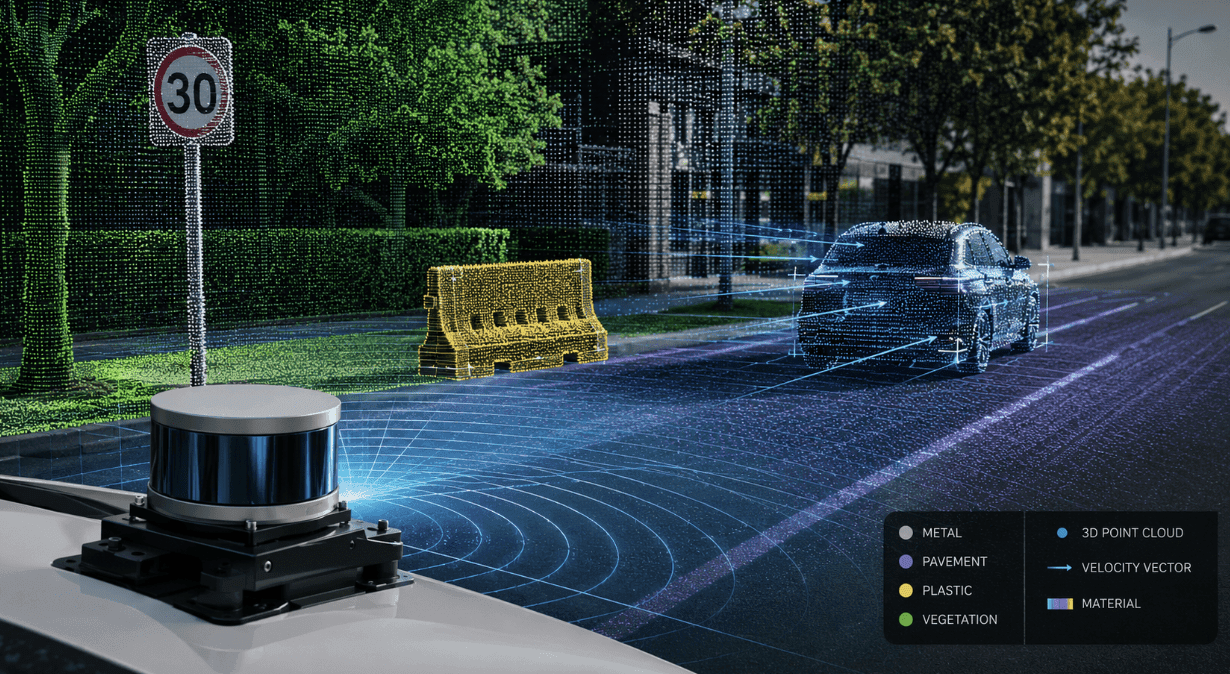
多倫多大學與Ciena、Vector Institute、POSTECH研究團隊共同研發的新型偏振全波場同調光達系統,創新地在單次掃描中獲取深度、速度與偏振特性三項資訊。相比傳統光達僅能量測距離,新系統透過偏振分析能辨識玻璃、水面、金屬等反射或半透明材質,解決既有感測盲點。同調光達的相位分析技術在雜訊抑制與速度量測上優於飛行時間技術。該技術對無人機低空導航、自動駕駛雨天感測、工業檢測與環境監測具有重要應用價值,目前仍在學術階段,商業化進程有待觀察。
來源:LiDAR News